Publications

2026

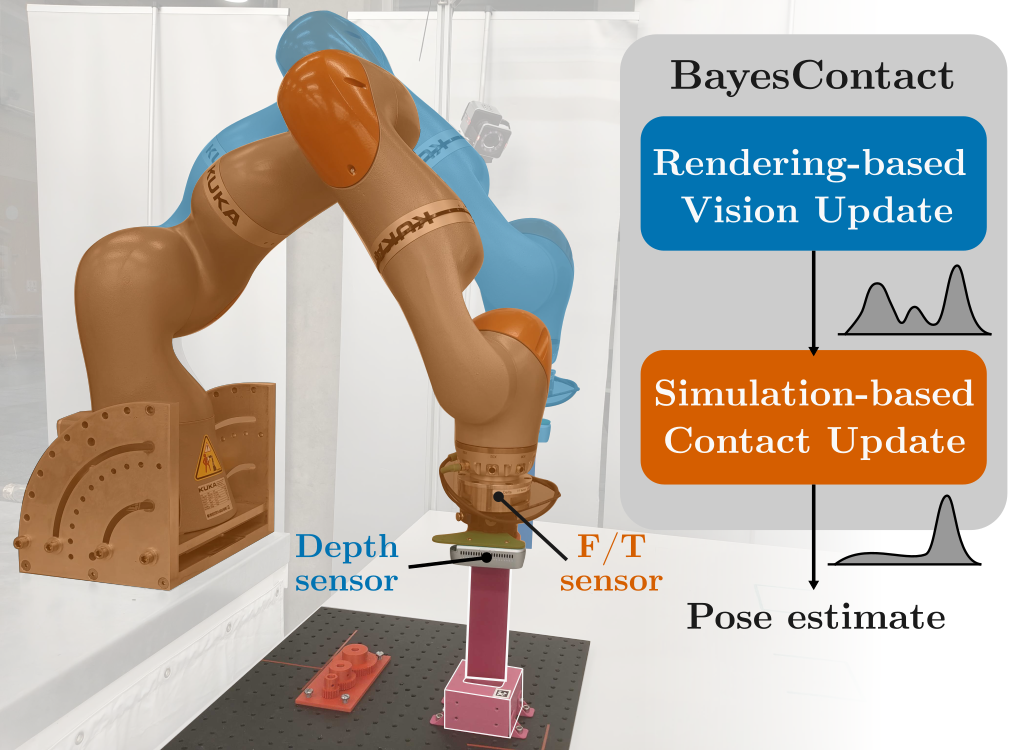
BayesContact: Uncertain Pose Estimation via Visuo-Tactile Proposals and Simulation-based Inference previewUnder review

BayesContact: Uncertain Pose Estimation via Visuo-Tactile Proposals and Simulation-based Inference

Aditya Kamireddypalli, Matias Mattamala, Joao Moura, Russell Buchanan, Sethu Vijayakumar, Subramanian Ramamoorthy

Under review

TL;DR: Uses vision and contact with simulation-based Bayesian inference to resolve uncertain object pose for manipulation.

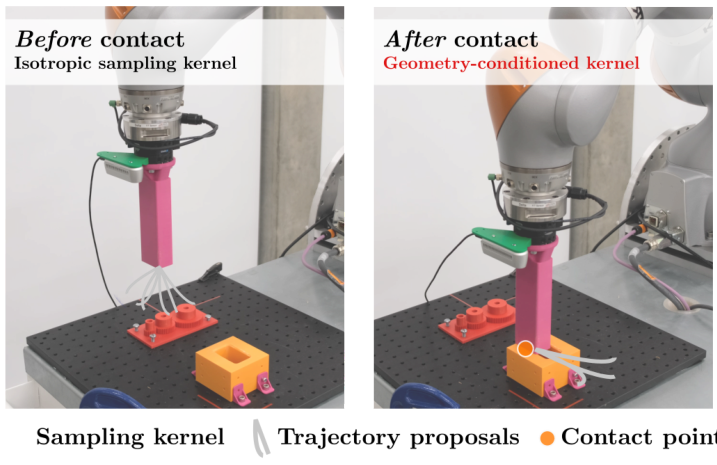
ContactKernels: Adaptive Proposals using Geometry-Conditioned Wrenches for Contact-Rich Manipulation previewUnder review

ContactKernels: Adaptive Proposals using Geometry-Conditioned Wrenches for Contact-Rich Manipulation

Aditya Kamireddypalli, Matias Mattamala, Joao Moura, Sethu Vijayakumar, Steve Tonneau, Subramanian Ramamoorthy

Under review

TL;DR: Uses sensed contact to adapt sampling-based MPC proposals, improving contact-rich insertion under uncertainty.

Amortising Trajectory Optimisation for Residual MPC via Implicit Contact Differentiation previewUnder review

Amortising Trajectory Optimisation for Residual MPC via Implicit Contact Differentiation

Daniel Layeghi, Thomas Corbères, Calum Arnott, Aditya Kamireddypalli, Hashim Al-Obaidi, Steve Tonneau, Michael Mistry

Under review

TL;DR: Amortises contact-rich trajectory optimisation into a residual MPC policy using implicit contact differentiation.

2025

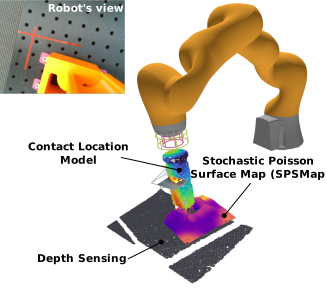
ContactFusion: Stochastic Poisson Surface Maps from Visual and Contact Sensing previewIROS 2026

ContactFusion: Stochastic Poisson Surface Maps from Visual and Contact Sensing

Aditya Kamireddypalli, Joao Moura, Russell Buchanan, Matias Mattamala, Sethu Vijayakumar, Subramanian Ramamoorthy

IEEE/RSJ IROS 2026, Pittsburgh, USA

TL;DR: Fuses visual and contact observations in a probabilistic surface map so physical interaction can refine uncertain geometry.
2020

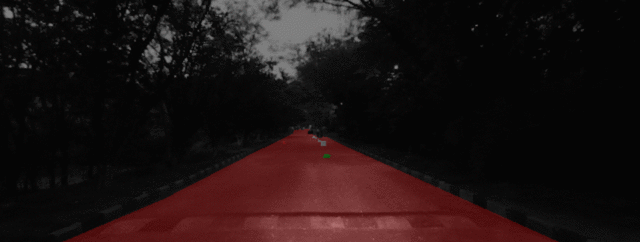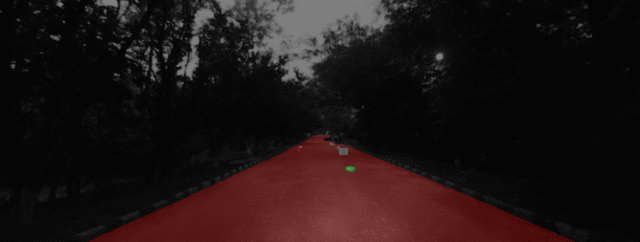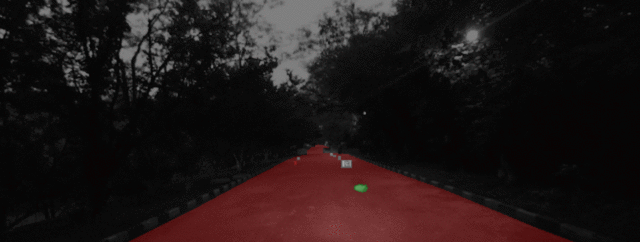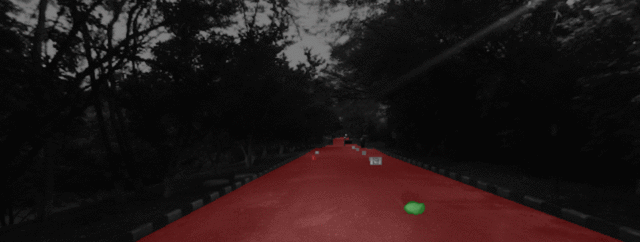
LiDAR Guided Small Obstacle Segmentation previewIROS 2020

LiDAR Guided Small Obstacle Segmentation

Aasheesh Singh*, Aditya Kamireddypalli*, Vineet Gandhi, K. Madhava Krishna

* Equal contribution

IEEE/RSJ IROS 2020

TL;DR: Uses LiDAR guidance to improve visual segmentation of small obstacles for robot navigation.